
NVIDIA Isaac GR00T
Plataformas abiertas, workflows de desarrollo y modelos para el desarrollo de humanoides de propósito general.
Pruébelo Ahora | Video | Blog
Isaac GR00T Desarrollo de Humanoides más Rápido
NVIDIA Isaac™ GR00T brinda a los desarrolladores una pila de software abierta e integral con diseños de referencia, workflows de desarrollo y modelos fundacionales para acelerar el desarrollo y la implementación de políticas de robots de propósito general.
Plataforma de Referencia GR00T
Una plataforma de pila completa que abarca el hardware de robots, la computación integrada y el software del sistema, integrada con los workflows y modelos de GR00T.
Workflows de Referencia de GR00T
Workflows de simulación y reales, abiertos y validados, que unifican cada etapa del pipeline para un desarrollo integral de humanoides más rápido.
Modelos GR00T
Modelos fundacionales abiertos y de propósito general para el razonamiento y el comportamiento humanoide, adaptables a todas las corporeidades y tareas a través del ajuste fino.
Video Desarrollo Integral de Robots Humanoides
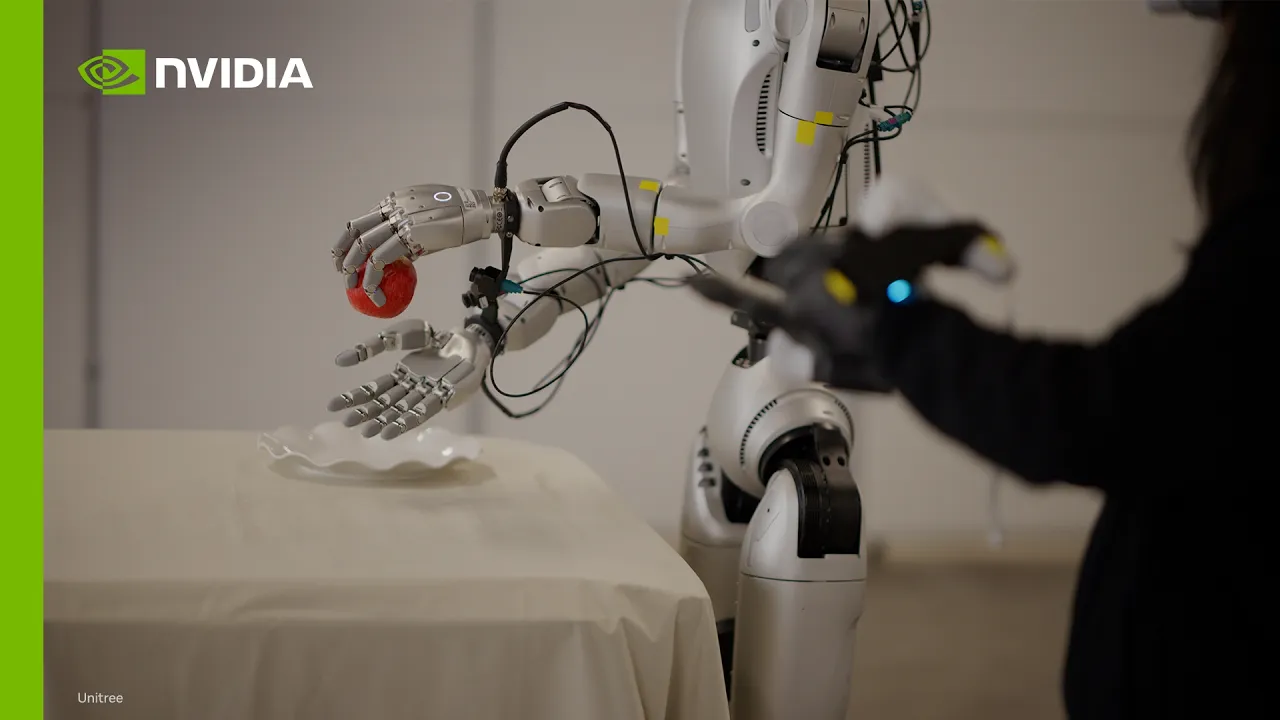
Descubra cómo Isaac GR00T reúne el pipeline de desarrollo completo, lo que ayuda a los desarrolladores a pasar más rápido de la recopilación de datos al entrenamiento y la evaluación de políticas, y la implementación en robots reales.
Plataforma de Referencia Isaac GR00T
Desarrolle en una plataforma abierta, de pila completa y acelerada por NVIDIA con frameworks de simulación, pipelines de generación de datos, bibliotecas de entrenamiento, modelos abiertos y computación integrada de NVIDIA Jetson Thor.
Workflows de Referencia de Isaac GR00T
Siga una ruta completamente abierta, validada y reproducible desde la recopilación de datos y el entrenamiento de políticas hasta la evaluación y la implementación en robots físicos. Use el software de NVIDIA, sus propias herramientas o una combinación de ambas.


Capture los datos
Capture demostraciones de alta calidad a través de la teleoperación en simulación o en un robot físico, y luego convierta los datos para el posentrenamiento de GR00T.

Entrene y Evalúe Políticas
Postentrene los modelos GR00T con demostraciones reales o simuladas y, luego, evalúe la política en Isaac Lab-Arena antes de la implementación.

Implemente en el Robot
Exporte la política entrenada e implemente en Jetson Thor™ para la inferencia y el control en tiempo real en el dispositivo.
Familia de Modelos Isaac GR00T
Comience con modelos fundacionales GR00T preentrenados para habilidades de robots generalizadas, luego ajuste e implemente en todas las realizaciones y entornos.

Comience con GR00T 1.7
GR00T 1.7 es el último modelo de VLA abierto en la familia GR00T, con un backend de Cosmos y una licencia comercial. El modelo de 3 mil millones de parámetros está disponible en GitHub y Hugging Face.

Orquestar con IA de Frontera
Use modelos de IA de vanguardia como GPT-6 Astra para descomponer objetivos complejos en pasos procesables, con GR00T traduciendo esos planes en acciones de robots.

Ejecute GR00T 1.7 en Jetson Thor
Use la guía de implementación de Jetson Thor para la configuración de Docker y la inferencia de GR00T 1.7 acelerada con la cuantificación de TensorRT™ NVFP4 a 25 Hz.

Use GR00T en LeRobot
GR00T 1.7 está disponible en LeRobot, lo que agiliza el entrenamiento de modelos, el ajuste fino y la implementación en una amplia gama de robots y tareas.
Ecosistema
Ecosistema de Robótica Humanoide
NVIDIA desarrolla plataformas, modelos fundacionales, bibliotecas de aceleración y blueprints para acelerar el ecosistema mundial de desarrolladores de robots humanoides.


Explore los Últimos Recursos de Isaac GR00T
-
Blogs
-
Sesiones
-
Historias de Desarrolladores
Próximos Pasos
¿Está Listo para Desarrollar con Isaac GR00T?
Comience con el último modelo GR00T abierto, y adáptelo a su robot, tarea y entorno.
Explore el Código
Acceda a código de modelos, scripts de ajuste fino, ejemplos de inferencia, orientación de evaluación y contribuciones de la comunidad.
Siga el Workflow Integral
Siga el workflow completo y modular desde la configuración de la simulación y la creación de datos hasta el entrenamiento de políticas, la evaluación y la preparación de implementación.
Preguntas Frecuentes
NVIDIA Isaac GR00T es una plataforma de referencia abierta para robots humanoides de propósito general. Reúne datos y pipelines abiertos, modelos de fundación de robots, frameworks de simulación, middleware, bibliotecas en tiempo de ejecución aceleradas y Jetson Thor para la inferencia y el control en tiempo real.
Los modelos GR00T toman vistas de cámara integradas, una instrucción en lenguaje natural y el estado actual del robot como entrada. La política predice fragmentos de acciones continuas de robots, lo que ayuda a producir un comportamiento de manipulación coordinado y suave.
Los modelos GR00T aprenden de una mezcla diversa de video humano a escala de Internet, datos de teleoperación de robots reales y datos sintéticos generados en simulación. Esta combinación proporciona conocimiento del mundo, fundamentación física y cobertura de tareas escalable.
Sí. Los desarrolladores pueden posentrenar GR00T con un conjunto enfocado de demostraciones reales o sintéticas para una realización, tarea o entorno específico, a la vez que retienen las capacidades amplias aprendidas durante el preentrenamiento.
GR00T proporciona una ruta repetible de los datos a la implementación: configure un entorno de simulación, capture demostraciones, entrene o posentrene una política, evalúela en simulación e impleméntela para la inferencia y el control en tiempo real con NVIDIA Jetson Thor.