
Isaac GR00T Sviluppo più veloce degli umanoidi
NVIDIA Isaac™ GR00T offre agli sviluppatori uno stack software aperto e end-to-end con design di riferimento, flussi di lavoro di sviluppo e modelli di base per accelerare lo sviluppo e l'implementazione di policy per robot a uso generale.
Piattaforma di riferimento GR00T
Una piattaforma full-stack che copre hardware robotico, calcolo di bordo e software di sistema, integrata con flussi di lavoro e modelli GR00T.
Flussi di lavoro di riferimento GR00T
Flussi di lavoro di simulazione e reali aperti e convalidati che unificano ogni fase della pipeline per uno sviluppo più rapido di umanoidi end-to-end.
Modelli GR00T
Modelli di base aperti per scopi generali per il ragionamento e il comportamento umanoidi, adattabili alle realizzazioni e alle attività attraverso il fine-tuning.
Video Sviluppo di robot umanoidi end-to-end
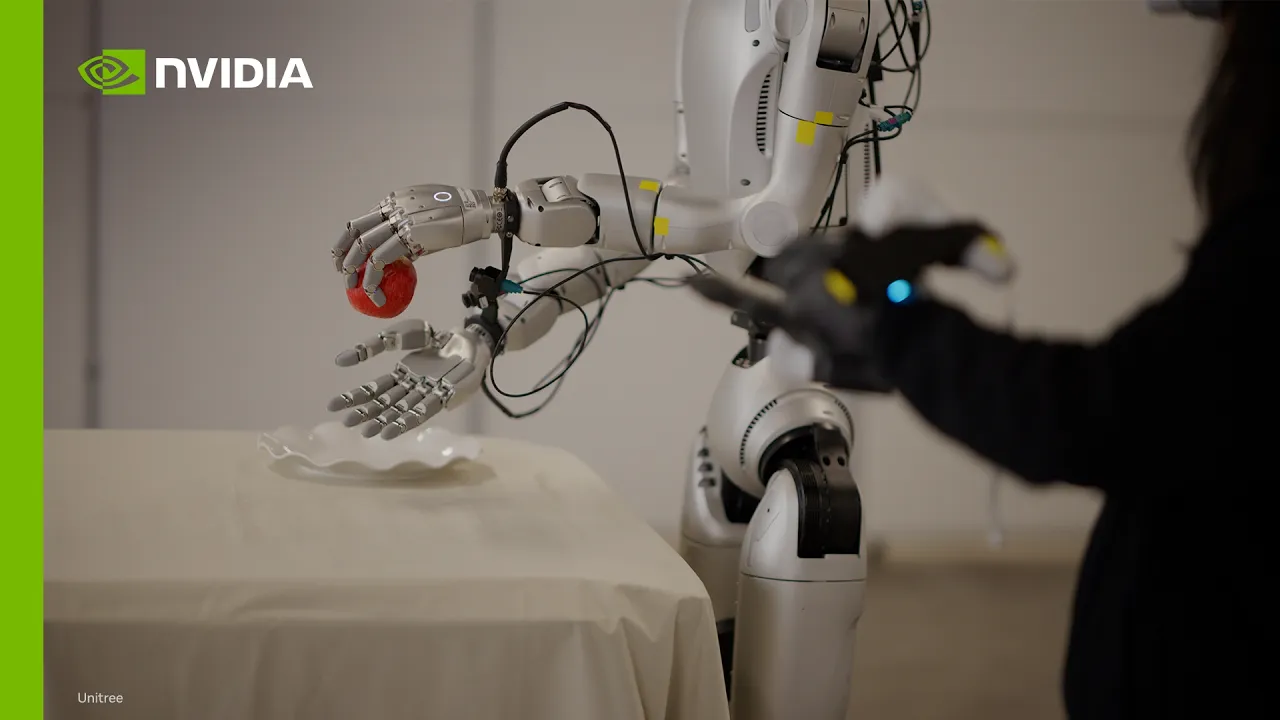
Scopri come Isaac GR00T riunisce la pipeline di sviluppo completa, aiutando gli sviluppatori a passare più rapidamente dalla raccolta dei dati, all'addestramento e alla valutazione delle policy, alla distribuzione su robot reali.
Piattaforma di riferimento Isaac GR00T
Crea su una piattaforma aperta, full-stack e accelerata da NVIDIA con framework di simulazione, pipeline di generazione di dati, librerie di addestramento, modelli aperti e calcolo on board NVIDIA Jetson Thor.
Flussi di lavoro di riferimento Isaac GR00T
Segui un percorso completamente aperto, convalidato e riproducibile, dalla raccolta dei dati e dall'addestramento delle policy alla valutazione e alla distribuzione su robot fisici. Utilizza il software NVIDIA, i tuoi strumenti o una combinazione di entrambi.


Acquisisci dati
Acquisisci dimostrazioni di alta qualità attraverso la teleoperazione nella simulazione o su un robot fisico, quindi converti i dati per il post-addestramento GR00T

Addestra e valuta le policy
Esegui il post-addestramento dei modelli GR00T con dimostrazioni reali o simulate, quindi valuta la policy in Isaac Lab-Arena prima della distribuzione.

Distribuisci sul robot
Esporta la policy addestrata e distribuiscila su Jetson Thor™ per l'inferenza e il controllo in tempo reale e sul dispositivo.
Famiglia di modelli Isaac GR00T
Inizia con i modelli di base GR00T pre-addestrati per competenze robotiche generalizzate, quindi ottimizzali e distribuiscili su diversi embodiment e ambienti.

Inizia con GR00T 1.7
GR00T 1.7 è l'ultimo modello VLA aperto nella famiglia GR00T, con un backend Cosmos e una licenza commerciale. Il modello da 3 miliardi di parametri è disponibile su GitHub e Hugging Face.

Orchestra con l'IA di frontiera
Utilizza modelli IA di frontiera come GPT-6 Astra per decomporre obiettivi complessi in passaggi attuabili, con GR00T che traduce tali piani in azioni di robot.

Esegui GR00T 1.7 su Jetson Thor
Utilizza la guida alla distribuzione Jetson Thor per la configurazione di Docker e l'inferenza accelerata GR00T 1.7 con la quantizzazione TensorRT™ NVFP4 a 25 Hz.

Utilizza GR00T su LeRobot
GR00T 1.7 è disponibile su LeRobot, semplificando l'addestramento, il fine-tuning e la distribuzione dei modelli in una vasta gamma di robot e attività.
Ecosistema
Ecosistema della robotica umanoide
NVIDIA crea piattaforme, modelli di base, librerie di accelerazione e blueprint per accelerare l'ecosistema mondiale di sviluppatori di robot umanoidi.


Prossimi passi
Sei pronto a creare con Isaac GR00T?
Inizia con l'ultimo modello aperto GR00T, quindi adattalo al tuo robot, alle tue attività e all'ambiente.
Scopri il codice
Accedi al codice dei modelli, agli script di fine-tuning, agli esempi di inferenza, alla guida alla valutazione e ai contributi della community.
Segui il flusso di lavoro end-to-end
Segui il flusso di lavoro completo e modulare, dalla configurazione della simulazione e dalla creazione dei dati fino all'addestramento delle policy, alla valutazione e alla disponibilità alla distribuzione.
Domande frequenti
NVIDIA Isaac GR00T è una piattaforma di riferimento aperta per robot umanoidi per uso generale. Riunisce dati e pipeline aperti, modelli di base per robot, framework di simulazione, middleware, librerie di runtime accelerate e Jetson Thor per l'inferenza e il controllo in tempo reale.
I modelli GR00T accettano le viste della telecamera, un'istruzione in linguaggio naturale e lo stato attuale del robot come input. La policy prevede parti di azioni continue dei robot, aiutando a produrre un comportamento di manipolazione coordinato e regolare.
I modelli GR00T imparano da una combinazione diversificata di video umani su scala Internet, dati di teleoperazione di robot reali e dati sintetici generati nella simulazione. Questo mix fornisce conoscenze del mondo, ancoraggio fisico e copertura scalabile delle attività.
Sì. Gli sviluppatori possono post-addestrare GR00T con un set mirato di dimostrazioni reali o sintetiche per un embodiment, un'attività o un ambiente specifici, mantenendo al stesso tempo ampie capacità apprese durante il pre-addestramento.
GR00T fornisce un percorso ripetibile dai dati alla distribuzione: configura un ambiente di simulazione, acquisisci le dimostrazioni, addestra o post-addestra una policy, valutala nella simulazione e distribuiscila per l'inferenza e il controllo in tempo reale con NVIDIA Jetson Thor.