
NVIDIA Isaac GR00T
Plataformas abertas, workflows de desenvolvimento e modelos para desenvolvimento de robôs humanoides de uso geral.
Isaac GR00T Desenvolvimento Mais Rápido de Robôs Humanoides
O NVIDIA Isaac™ GR00T oferece aos desenvolvedores um stack de software aberto e de ponta a ponta com designs de referência, workflows de desenvolvimento e modelos fundacionais para acelerar o desenvolvimento e a implantação de políticas de robôs de uso geral.
Plataforma de Referência GR00T
Uma plataforma completa que abrange hardware, computação embarcada e software de sistema do robô, integrada aos workflows e modelos GR00T.
Workflows de referência GR00T
Workflows de simulação abertos e validados que unificam todas as etapas do pipeline para um desenvolvimento de humanoides mais rápido de ponta a ponta.
Modelos GR00T
Modelos fundacionais abertos e de uso geral para raciocínio e comportamento humanoides, adaptáveis entre corpos e tarefas por meio de ajuste fino.
Vídeo Desenvolvimento de Robôs Humanoides de Ponta a Ponta
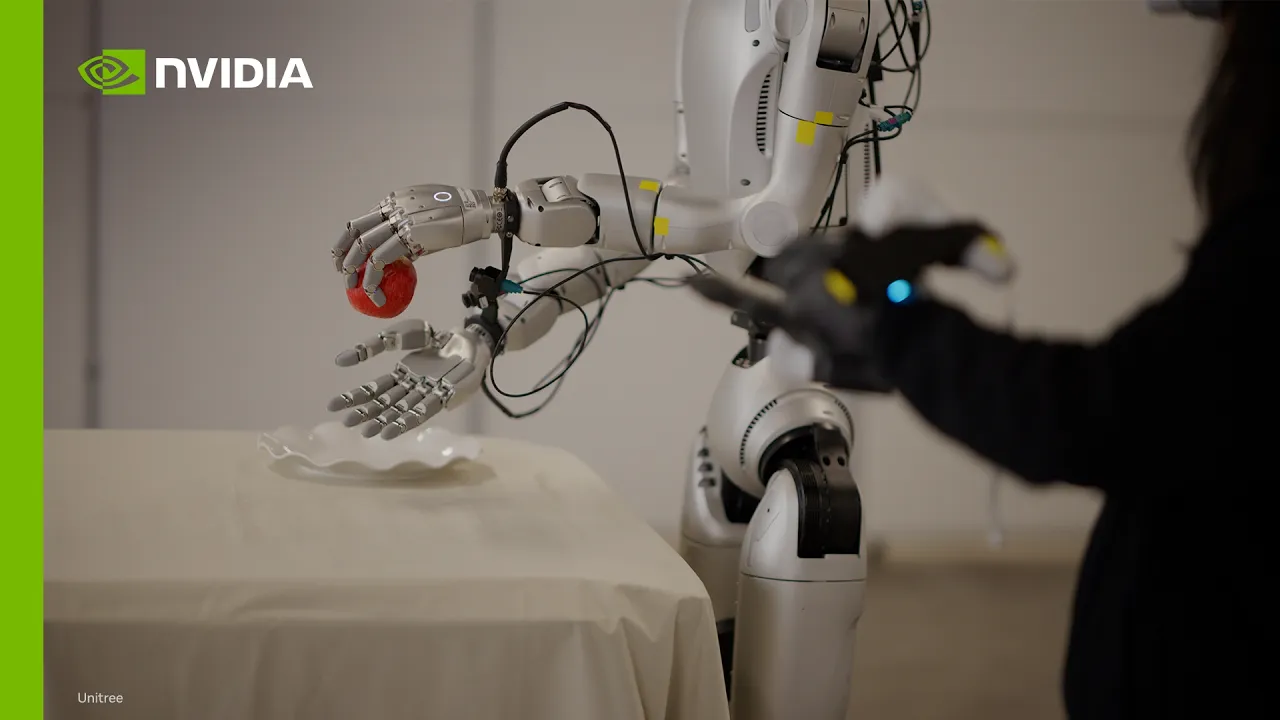
Saiba como o Isaac GR00T reúne o pipeline de desenvolvimento completo, ajudando os desenvolvedores a passar mais rapidamente da coleta de dados para o treinamento e a avaliação de políticas, até a implantação em robôs reais.
Plataforma de Referência Isaac GR00T
Desenvolva em uma plataforma aberta, completa e acelerada pela NVIDIA com frameworks de simulação, pipelines de geração de dados, bibliotecas de treinamento, modelos abertos e computação embarcada NVIDIA Jetson Thor.
Workflows de Referência do Isaac GR00T
Siga um caminho totalmente aberto, validado e reproduzível, desde a coleta de dados e o treinamento de políticas até a avaliação e implantação em robôs físicos. Use o software da NVIDIA, suas próprias ferramentas ou uma combinação de ambos.


Capture Dados
Capture demonstrações de alta qualidade por meio de teleoperação em simulação ou em um robô físico e, em seguida, converta os dados para o pós-treinamento do GR00T.

Treine e Avalie Políticas
Faça o pós-treinamento de modelos GR00T com demonstrações reais ou simuladas e, em seguida, avalie a política no Isaac Lab-Arena antes da implantação.

Implante no Robô
Exporte a política treinada e implante no Jetson Thor™ para inferência e controle em tempo real no dispositivo.
Família de Modelos Isaac GR00T
Comece com os modelos fundacionais pré-treinados do GR00T para habilidades robóticas generalizadas; em seguida, faça o ajuste fino e implante-os em diferentes morfologias e ambientes.

Comece com o GR00T 1.7
O GR00T 1.7 é o mais recente modelo VLA aberto da família GR00T, com um backend Cosmos e licença comercial. O modelo de 3 bilhões de parâmetros está disponível no GitHub e no Hugging Face.

Orquestre com IA de Ponta
Use modelos de IA de ponta, como o GPT-6 Astra, para decompor objetivos complexos em etapas práticas, com o GR00T traduzindo esses planos em ações robóticas.

Execute GR00T 1.7 no Jetson Thor
Use o guia de implantação do Jetson Thor para configuração do Docker e inferência acelerada GR00T 1.7 com quantização TensorRT™ NVFP4 a 25 Hz.

Use o GR00T na LeRobot
O GR00T 1.7 está disponível na LeRobot, simplificando o treinamento, o ajuste fino e a implantação de modelos em uma ampla variedade de robôs e tarefas.
Ecossistema
Ecossistema de Robótica Humanoide
A NVIDIA cria plataformas, modelos fundacionais, bibliotecas de aceleração e blueprints para acelerar o ecossistema mundial de desenvolvedores de robôs humanoides.


Explore os Recursos Mais Recentes do Isaac GR00T
-
Blogs
-
Sessões
-
Casos de Desenvolvedores
Próximos Passos
Tudo Pronto para Criar com o Isaac GR00T?
Comece com o modelo GR00T aberto mais recente e, em seguida, adapte-o ao seu robô, à sua tarefa e ao seu ambiente.
Explore o Código
Acesse códigos de modelos, scripts de ajuste fino, exemplos de inferência, orientações de avaliação e contribuições da comunidade.
Siga o Workflow de Ponta a Ponta
Siga o workflow completo e modular, desde a configuração de simulação e a criação de dados até o treinamento de políticas, avaliação e prontidão para implantação.
Perguntas Frequentes
O NVIDIA Isaac GR00T é uma plataforma de referência aberta para robôs humanoides de uso geral. Ele reúne dados abertos e pipelines, modelos fundacionais de robôs, frameworks de simulação, middleware, bibliotecas de runtime aceleradas e o Jetson Thor para inferência e controle em tempo real.
Os modelos GR00T recebem visualizações de câmeras integradas, uma instrução de linguagem natural e o estado atual do robô como entrada. A política prevê partes de ações contínuas de robôs, ajudando a produzir um comportamento de manipulação coordenado e suave.
Os modelos GR00T aprendem com uma mistura diversificada de vídeo humano em escala de internet, dados reais de teleoperação de robôs e dados sintéticos gerados em simulação. Essa combinação fornece conhecimento de mundo, fundamentação física e cobertura de tarefas escalável.
Sim. Os desenvolvedores podem fazer o pós-treinamento do GR00T com um conjunto focado de demonstrações reais ou sintéticas para uma forma física, tarefa ou ambiente específicos, mantendo os amplos recursos aprendidos durante o pré-treinamento.
O GR00T fornece um caminho repetível desde os dados até a implantação: configurar um ambiente de simulação, capturar demonstrações, treinar ou pós-treinar uma política, avaliá-la em simulação e implantá-la para inferência e controle em tempo real com o NVIDIA Jetson Thor.