
Isaac GR00T 더 빠른 휴머노이드 개발
NVIDIA Isaac™ GR00T는 개발자에게 레퍼런스 디자인, 개발 워크플로우, 파운데이션 모델을 갖춘 오픈 엔드투엔드 소프트웨어 스택을 제공하여 범용 로봇 정책의 개발 및 배포를 가속화합니다.
GR00T 레퍼런스 플랫폼
로봇 하드웨어, 온보드 컴퓨팅, 시스템 소프트웨어를 아우르며 GR00T 워크플로우 및 모델과 결합된 풀스택 플랫폼입니다.
GR00T 레퍼런스 워크플로우
더 빠른 엔드투엔드 휴머노이드 개발을 위해 파이프라인의 모든 단계를 통합하는, 검증된 개방형 시뮬레이션 및 실제 워크플로우입니다.
GR00T 모델
휴머노이드 추론 및 동작을 위한 오픈 범용 파운데이션 모델로, 미세 조정을 통해 다양한 구현체 및 작업 전반에 걸쳐 적용할 수 있습니다.
동영상 엔드투엔드 휴머노이드 로봇 개발
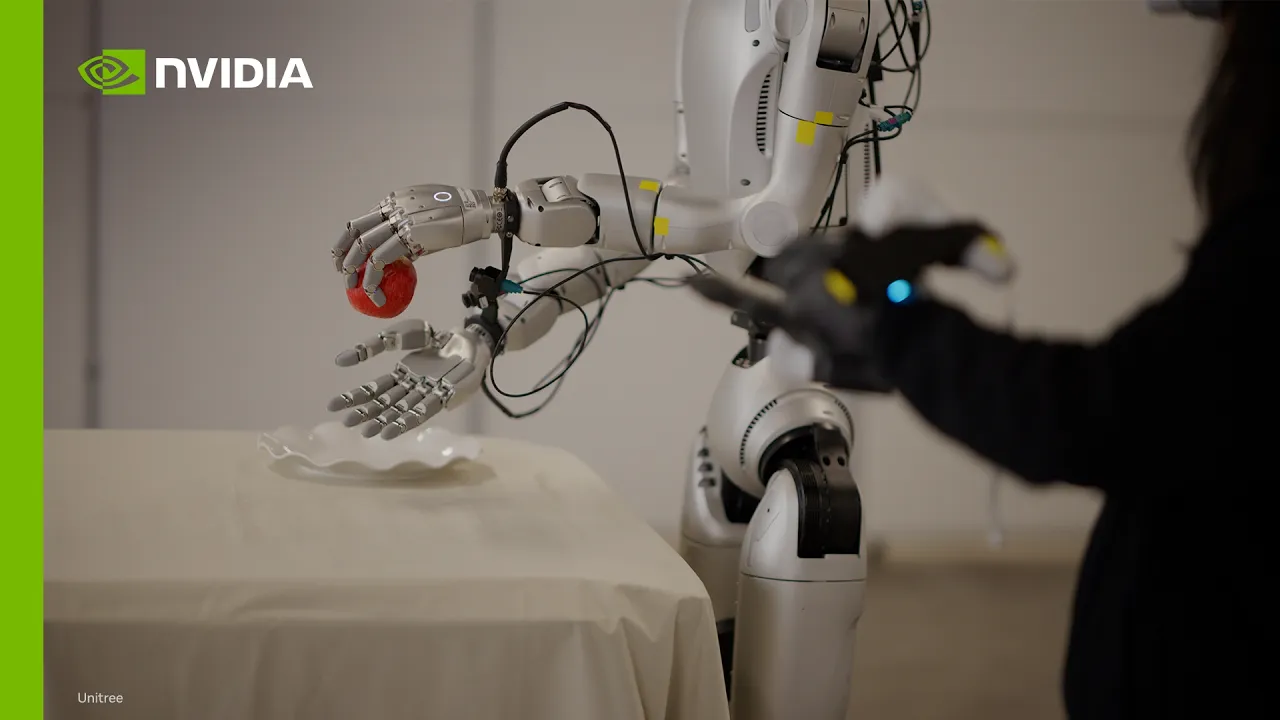
Isaac GR00T가 전체 개발 파이프라인을 통합하는 방법을 알아보세요. 이를 통해 개발자가 데이터 수집부터 정책 학습, 평가, 실제 로봇에 배포하는 단계까지 더 빠르게 전환할 수 있도록 지원합니다.
Isaac GR00T 레퍼런스 플랫폼
시뮬레이션 프레임워크, 데이터 생성 파이프라인, 학습 라이브러리, 오픈 모델, NVIDIA Jetson Thor 온보드 컴퓨팅을 갖춘 오픈 풀스택 NVIDIA 가속 플랫폼을 기반으로 개발하세요.
Isaac GR00T 레퍼런스 워크플로우
데이터 수집 및 정책 학습부터 피지컬 로봇에 대한 평가 및 배포에 이르기까지 완전히 개방적이고 검증된, 재현 가능한 경로를 따르세요. NVIDIA 소프트웨어, 자체 도구, 또는 두 가지 모두를 조합해 사용하세요.


데이터 캡처
시뮬레이션이나 피지컬 로봇에서 원격 조작을 통해 고품질 데모를 캡처한 다음, GR00T 사후 학습을 위한 데이터를 변환합니다.

정책 학습 및 평가
실제 또는 시뮬레이션된 데모로 GR00T 모델을 후속 학습한 다음, Isaac Lab-Arena에서 배포하기 전에 정책을 평가합니다.

로봇에 배포하기
학습된 정책을 내보내고 Jetson Thor에 배포하여 실시간 온디바이스 추론 및 제어를 수행합니다.
Isaac GR00T 모델 제품군
일반화된 로봇 스킬을 위해 사전 학습된 GR00T 파운데이션 모델로 시작한 다음, 미세 조정하고 다양한 구현체와 환경 전반에 배포합니다.

GR00T 1.7으로 시작하기
GR00T 1.7은 GR00T 제품군의 최신 오픈 VLA 모델로, Cosmos 백엔드 및 상용 라이선스를 갖추고 있습니다. 30억 개의 매개변수 모델은 GitHub와 Hugging Face에서 제공됩니다.

프론티어 AI로 오케스트레이트
GPT-6 Astra와 같은 프론티어 AI 모델을 활용해 복잡한 목표를 실행 가능한 단계로 분해하고, GR00T는 이러한 계획을 로봇 동작으로 변환합니다.

Jetson Thor에서 GR00T 1.7 실행
Jetson Thor 배포 가이드를 활용해 Docker 설정과 25Hz TensorRT™ NVFP4 양자화를 지원하는 가속 GR00T 1.7 추론을 수행하세요.

LeRobot에서 GR00T 사용하기
GR00T 1.7은 LeRobot에 탑재되어 있으며, 다양한 로봇과 태스크에 걸쳐 모델 학습, 미세 조정, 배포를 간소화합니다.
생태계
휴머노이드 로보틱스 에코시스템
NVIDIA는 플랫폼, 파운데이션 모델, 가속화 라이브러리, 블루프린트를 구축하여 전 세계 휴머노이드 개발자 생태계를 가속화합니다.


최신 Isaac GR00T 리소스 살펴보기
-
블로그
-
세션
-
개발자 사례
다음 단계
Isaac GR00T로 구축할 준비가 되셨나요?
최신 오픈 GR00T 모델로 시작한 다음, 로봇, 작업, 환경에 맞게 조정합니다.
코드 살펴보기
모델 코드, 미세 조정 스크립트, 추론 예제, 평가 지침, 커뮤니티 기여 항목에 액세스하십시오.
엔드투엔드 워크플로우를 따르세요
시뮬레이션 설정과 데이터 생성부터 정책 학습, 평가, 배포 준비에 이르는 완전한 모듈형 워크플로우를 따르세요.
자주 묻는 질문
NVIDIA Isaac GR00T는 범용 휴머노이드 로봇을 위한 오픈 레퍼런스 플랫폼입니다. 오픈 데이터와 파이프라인, 로봇 파운데이션 모델, 시뮬레이션 프레임워크, 미들웨어, 가속 런타임 라이브러리, Jetson Thor를 통합하여 실시간 추론 및 제어를 제공합니다.
GR00T 모델은 온보드 카메라 뷰, 자연어 지침, 로봇의 현재 상태를 입력으로 받아들입니다. 이 정책은 연속적인 로봇 동작의 청크를 예측하여 조화롭고 부드러운 조작 동작을 구현할 수 있도록 지원합니다.
GR00T 모델은 인터넷 규모의 인간 영상, 실제 로봇 원격 조작 데이터, 시뮬레이션에서 생성된 합성 데이터를 다양하게 혼합하여 학습합니다. 이러한 혼합은 세계 지식, 물리적 기반, 확장 가능한 작업 범위를 제공합니다.
네, 개발자는 특정 로봇 형태, 작업 또는 환경에 맞춰 실제 또는 합성 시연에 집중된 데이터로 GR00T를 후속 학습할 수 있으며, 동시에 사전 학습 과정에서 습득한 광범위한 기능을 유지할 수 있습니다.
GR00T는 데이터에서 배포까지 반복 가능한 경로를 제공합니다. 시뮬레이션 환경을 설정하고, 시연을 캡처하고, 정책을 학습하거나 사후 학습하고, 시뮬레이션에서 이를 평가한 다음, NVIDIA Jetson Thor를 통한 실시간 추론 및 제어를 위해 배포합니다.