
Aprendizagem de Robôs
Treine políticas de robôs em simulação para adaptabilidade ao mundo real.
Cargas de Trabalho
Simulação/modelagem/design
Robótica
Setores
Manufatura
Área da saúde e ciências da vida
Varejo e bens de consumo embalados
Cidades/espaços inteligentes
Objetivo do Negócio
Inovação
Retorno do Investimento
Produtos
NVIDIA Omniverse
NVIDIA Isaac
NVIDIA Jetson
Visão geral
Construir Políticas de Robô Generalistas
Embora os robôs pré-programados possam ser úteis para tarefas específicas e repetitivas, eles têm uma desvantagem importante. Eles operam usando instruções fixas em ambientes definidos, o que limita sua adaptabilidade a mudanças inesperadas.
Os robôs orientados por IA superam essas limitações por meio de aprendizagem baseada em simulação, permitindo que eles percebam, planejem e ajam de forma autônoma em condições dinâmicas. Eles podem adquirir e refinar novas habilidades usando políticas aprendidas, como conjuntos de comportamentos para navegação, manipulação e muito mais, para melhorar sua tomada de decisões em várias situações antes de serem implantados no mundo real.
Links rápidos
Por que a aprendizagem de robôs baseada em simulação?

Flexibilidade e Escalabilidade
Use uma abordagem de simulação para treinar centenas ou milhares de instâncias de robôs em paralelo, combinando dados reais de robôs e dados sintéticos em AMRs, braços e robôs humanoides.

Desenvolvimento Acelerado de Habilidades
Treine robôs em ambientes de simulação fisicamente precisos, ajudando-os a se adaptar a novas variações de tarefas e reduzindo a lacuna entre a simulação e o real.

Ambiente de Provas Seguro
Teste cenários potencialmente perigosos, sem arriscar a segurança humana ou danificar equipamentos

Custos Reduzidos
Evite o ônus de custos reais de coleta de dados e rotulagem gerando grandes quantidades de dados sintéticos, validando políticas de robôs treinadas em simulação e implantando em robôs mais rapidamente.
Algoritmos de Aprendizagem de Robôs
Os algoritmos de aprendizagem de robôs podem ajudar os robôs a generalizar habilidades aprendidas e melhorar seu desempenho em ambientes dinâmicos ou novos. Existem várias técnicas de aprendizagem, incluindo:
- Aprendizagem por imitação: o robô pode aprender com demonstrações de tarefas realizadas por humanos ou outros robôs, bem como com dados de vídeo ou sensores de agentes que realizam o comportamento desejado.
- Aprendizagem por reforço: essa abordagem de tentativa e erro oferece ao robô uma recompensa ou uma penalidade com base em suas ações.
- Aprendizagem supervisionada: O robô pode ser treinado usando dados rotulados para aprender tarefas específicas.
- Aprendizagem auto-supervisionada: Quando há limitação de conjuntos de dados rotulados, os robôs podem gerar seus próprios rótulos de treinamento a partir de dados não rotulados para extrair informações significativas.
Implementação técnica
Ensine Robôs a Aprender e se Adaptar
Um Workflow típico de robôs de ponta a ponta envolve processamento de dados, treinamento de modelos, validação em simulação e implantação em um robô real.

Processamento de dados: para preencher as lacunas de dados, use um conjunto diversificado de dados de alta qualidade que combina dados em escala de internet, dados sintéticos e dados de robôs reais. Os desenvolvedores podem curar, aumentar e avaliar dados sintéticos em escala usando o Physical AI Blueprint, que pode ser usado para ajuste fino e avaliação de políticas no Isaac Lab-Arena.
Treinamento e validação em simulação: Os robôs precisam ser treinados e implantados para cenários definidos por tarefas e exigem representações virtuais precisas de condições reais. O NVIDIA Isaac Lab, um framework de código aberto para aprendizagem de robôs, pode ajudar a treinar políticas de robôs usando técnicas de aprendizagem por reforço e aprendizagem por imitação em uma abordagem modular.
O Isaac Lab é integrado nativamente ao NVIDIA Isaac Sim™, uma aplicação de simulação robótica de referência aberta criada nas bibliotecas do NVIDIA Omniverse™, usando a física NVIDIA PhysX® acelerada por GPU e a renderização RTX™ para validação de alta fidelidade. Esse framework unificado permite que você prototipe rapidamente políticas em ambientes de simulação leves antes de implantar em sistemas de produção.
Criado no Isaac Lab, o Isaac Lab-Arena é um framework de código aberto para avaliação de políticas escalável em simulação que oferece APIs simplificadas para simplificar a curadoria e a diversificação de tarefas.
Implantando em robôs reais: as políticas de robôs treinados e os modelos de IA podem ser implantados no NVIDIA Jetson™, computadores em robôs que oferecem o desempenho e a segurança funcional necessários para operação autônoma.
Aprendizagem por Imitação e Aprendizagem por Reforço para Robôs
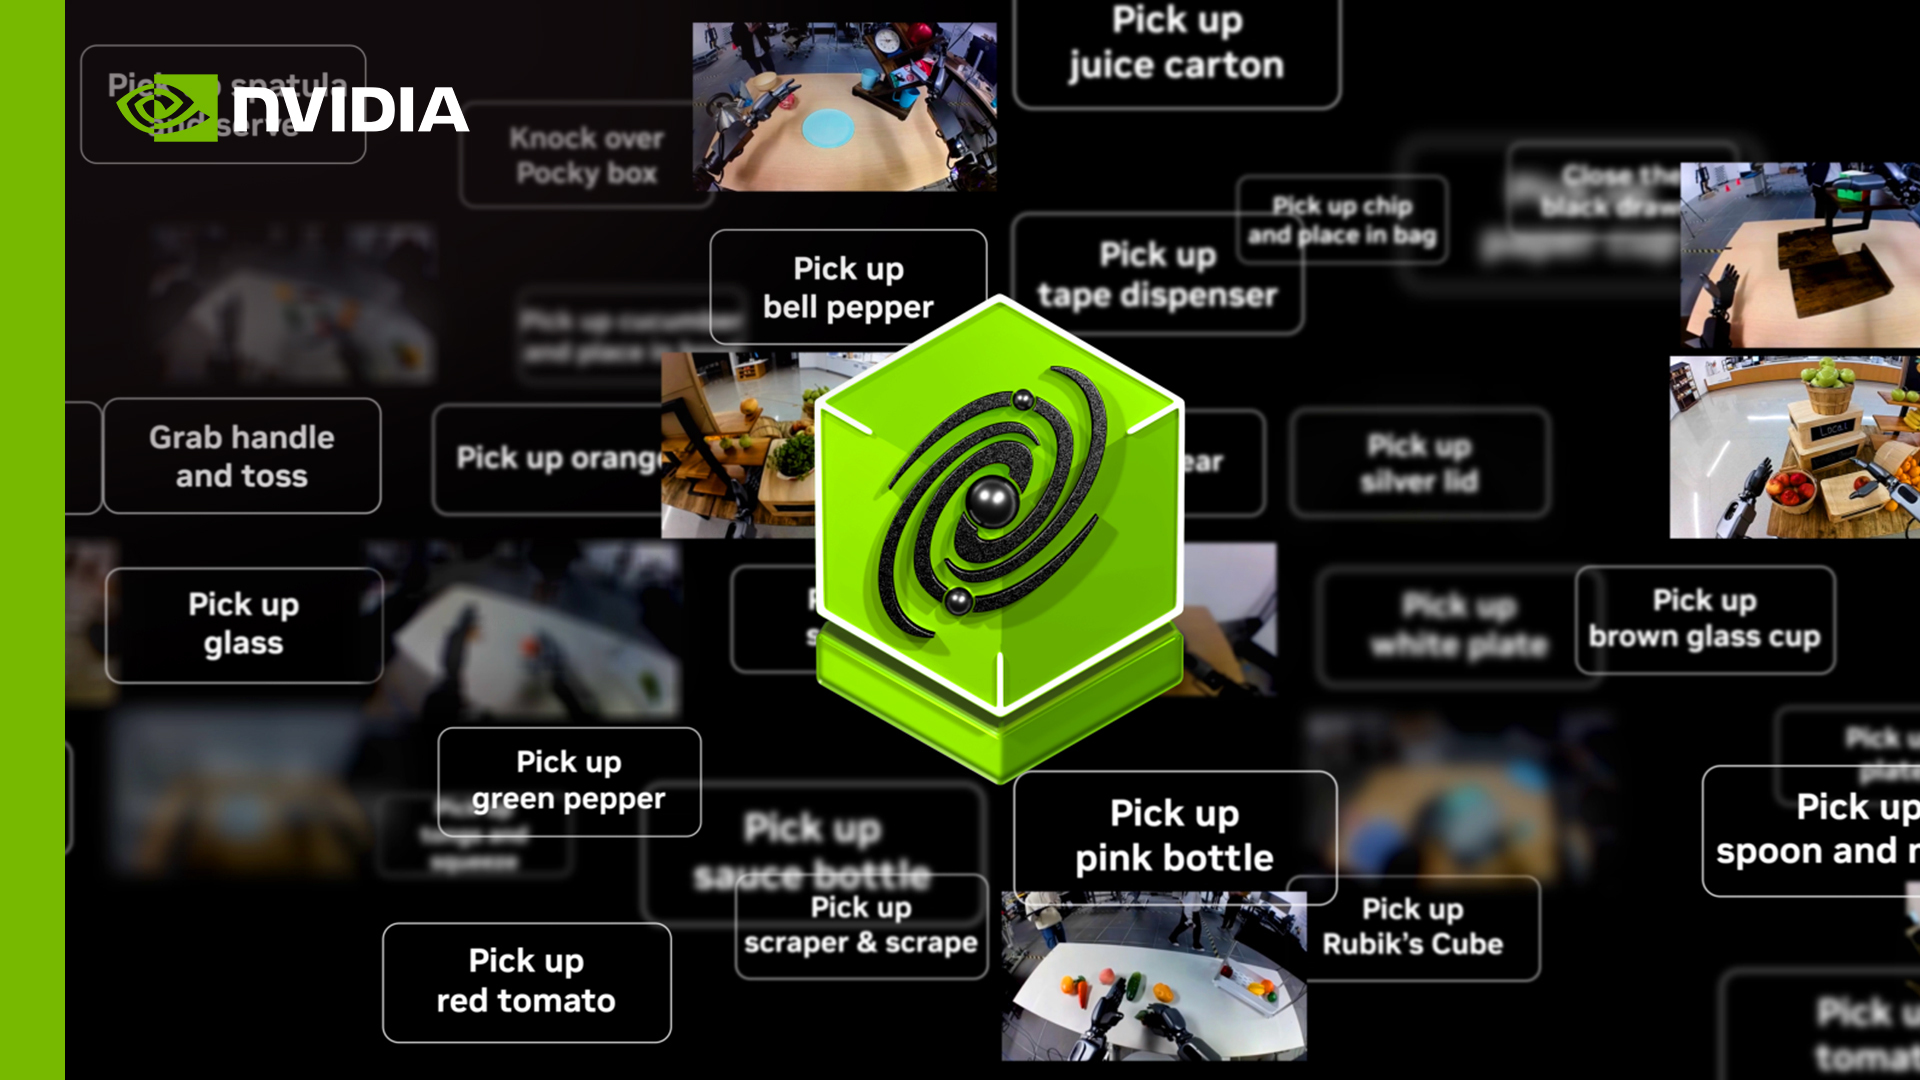
Aprendizagem por imitação
Embora a aprendizagem por imitação permita que robôs humanoides desenvolvam novas habilidades, replicando demonstrações de especialistas, a coleta de conjuntos de dados do mundo real geralmente é cara e exige trabalho intensivo.
Para superar esse desafio, os desenvolvedores podem usar os blueprints NVIDIA Isaac GR00T-Mimic e GR00T-Dreams, criados no NVIDIA Cosmos™, para produzir grandes e diversos conjuntos de dados de movimento sintético para treinamento.
Esses conjuntos de dados podem ser usados para treinar os modelos fundacionais abertos Isaac GR00T N no Isaac Lab, permitindo lógica humanoide generalizada e aquisição robusta de habilidades.
Aprendizagem por Reforço
Use o Isaac Lab para realizar simulações físicas de alta fidelidade, realizar cálculos de recompensa e permitir a aprendizagem por reforço orientada por percepção (RL) em ambientes modulares e personalizáveis.

Comece configurando uma ampla variedade de robôs em ambientes variados, definindo tarefas de RL e treinando modelos usando bibliotecas otimizadas por GPU, como RSL RL, RL-Games, SKRL e Stable Baselines3, todas compatíveis nativamente com o Isaac Lab.
O Isaac Lab oferece workflows de tarefas flexíveis, diretos ou baseados em gerentes, para que você tenha controle sobre a complexidade e a automação de seus trabalhos de treinamento.
Você também pode usar o Newton, um mecanismo de física de código aberto e acelerado por GPU, criado no NVIDIA Warp, para simulação de alta velocidade, fisicamente precisa e diferenciável.
Além disso, o NVIDIA OSMO, uma plataforma de orquestração nativa da nuvem, permite a escalabilidade e o gerenciamento eficientes de cargas de trabalho de robótica complexas, de vários estágios e de vários contêineres em sistemas de várias GPUs e vários nós. Isso pode acelerar significativamente o desenvolvimento e a avaliação de políticas de aprendizagem de robôs.
Links rápidos
Ecossistema de Parceiros
Ecossistema


Perguntas Frequentes
Os robôs tradicionais geralmente são controlados com scripts fixos, onde os engenheiros codificam à mão instruções e regras passo a passo. Por exemplo, “mova-se para essa posição exata e feche a garra se o valor desse sensor estiver acima de um limite”. A aprendizagem de robôs em simulação treina políticas de IA que mapeiam as entradas de sensores (como imagens de câmeras e estados das articulações) em ações. Isso permite que os robôs percebam, planejem e ajam de forma autônoma em ambientes virtuais antes da implantação e se adaptem a variações que não foram explicitamente programadas.
A aprendizagem baseada em simulação se aplica a muitas plataformas físicas, incluindo robôs móveis autônomos, veículos autônomos, braços robóticos e robôs humanoides. As tarefas típicas incluem navegação, locomoção, manipulação de objetos e workflows coordenados em fábricas, armazéns, hospitais e espaços de varejo.
O Isaac Sim fornece física e simulação de sensores de alta fidelidade, enquanto o Isaac Lab de código aberto o escala para milhares de ambientes paralelos acelerados por GPU. Juntos, eles geram grandes quantidades de dados sintéticos para ajustar os modelos abertos de visão, linguagem e ação do Isaac GR00T N. Isso permite que os desenvolvedores ensinem aos robôs tarefas e habilidades específicas de robôs em simulação antes da implantação no mundo real.
Um workflow comum começa com o processamento de diversos dados de robôs reais, dados sintéticos e fontes em escala de internet. As políticas são treinadas e validadas no Isaac Lab e no Isaac Sim e, por fim, implantadas em computação embarcada no robô, como o NVIDIA Jetson, para operação no mundo real.
O treinamento e a validação de políticas em ambientes de simulação fisicamente precisos permitem que as equipes testem casos de borda de cauda longa, cenários perigosos e eventos raros com segurança. Isso reduz a necessidade de experimentação extensiva em robôs, reduz o desgaste e o risco de hardware e ajuda as políticas a transferirem-se de forma mais confiável para ambientes reais.
Links rápidos
Servidor RTX PRO: a Melhor Plataforma para IA Industrial e Física
O Servidor NVIDIA RTX PRO acelera todas as cargas de trabalho de digitalização industrial, simulação de robôs e geração de dados sintéticos.