
NVIDIA Isaac GR00T
Plataformas abiertas, flujos de trabajo de desarrollo y modelos para el desarrollo de humanoides de propósito general.
Probar ahora | Vídeo | Blog
Isaac GR00T Desarrollo más rápido de humanoides
NVIDIA Isaac™ GR00T ofrece a los desarrolladores una pila de software abierta y de extremo a extremo con diseños de referencia, flujos de trabajo de desarrollo y modelos fundacionales para acelerar el desarrollo y la implementación de políticas de robots de propósito general.
Plataforma de referencia GR00T
Una plataforma de pila integral que abarca hardware de robots, computación a bordo y software de sistemas, integrada con flujos de trabajo y modelos de GR00T.
Flujos de trabajo de referencia de GR00T
Flujos de trabajo de simulación y reales, abiertos y validados, que unifican cada etapa de la canalización para un desarrollo de humanoides de extremo a extremo más rápido.
Modelos GR00T
Modelos fundacionales abiertos y de propósito general para el razonamiento y el comportamiento humanoides, adaptables a diversas encarnaciones y tareas mediante el ajuste fino.
Vídeo Desarrollo de extremo a extremo de robots humanoides
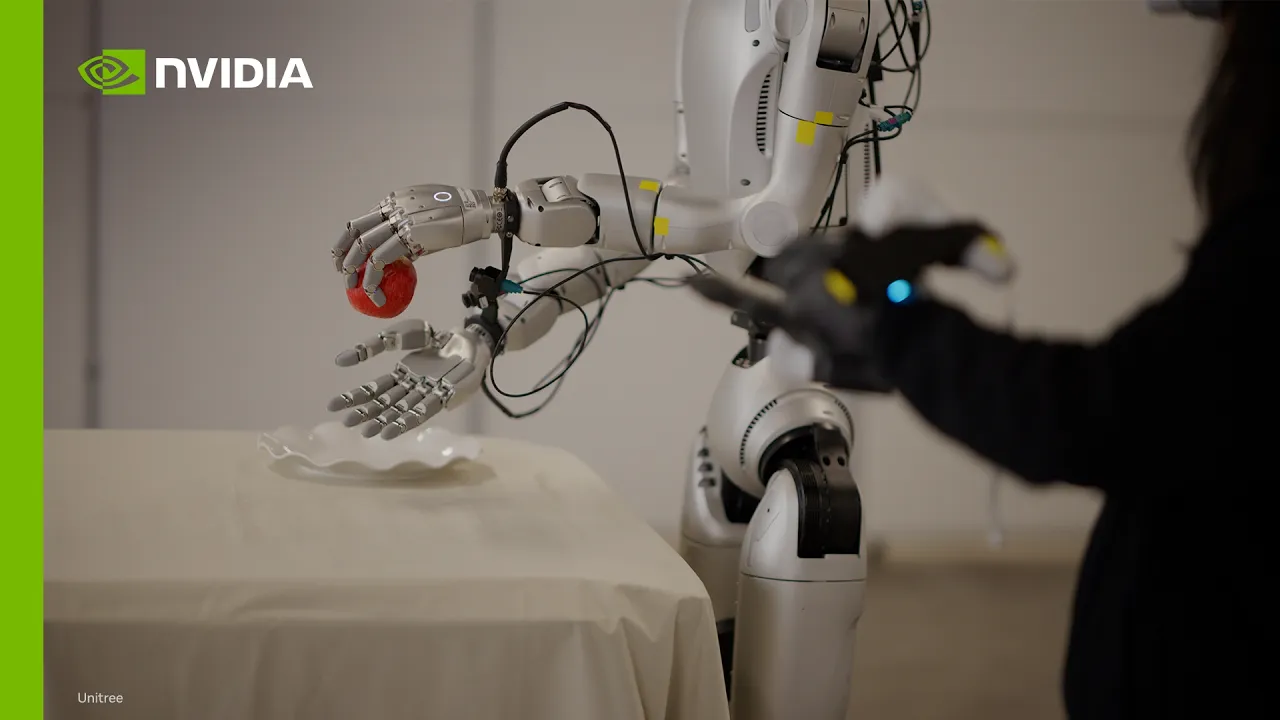
Descubra cómo Isaac GR00T reúne toda la cadena de desarrollo y ayuda a los desarrolladores a avanzar más rápido desde la recopilación de datos, pasando por el entrenamiento y la evaluación de políticas, hasta la implementación en robots reales.
Plataforma de referencia Isaac GR00T
Desarrolle sobre una plataforma abierta, de pila completa y acelerada por NVIDIA con marcos de simulación, canalizaciones de generación de datos, bibliotecas de entrenamiento, modelos abiertos y computación a bordo de NVIDIA Jetson Thor.
Flujos de trabajo de referencia de Isaac GR00T
Siga un camino totalmente abierto, validado y reproducible, desde la recopilación de datos y el entrenamiento de políticas hasta la evaluación y la implementación en robots físicos. Utilice el software de NVIDIA, sus propias herramientas o una combinación de ambos.


Capturar datos
Capture demostraciones de alta calidad mediante teleoperación en simulación o en un robot físico, luego convierta los datos para el posentrenamiento de GR00T.

Entrenar y evaluar políticas
Realice el postentrenamiento de modelos GR00T con demostraciones reales o simuladas, luego evalúe la política en Isaac Lab-Arena antes de la implementación.

Implementar en el robot
Exporte la política entrenada e implemente en Jetson Thor™ para obtener inferencia y control en tiempo real y en el dispositivo.
Familia de modelos Isaac GR00T
Empiece con modelos fundacionales de GR00T previamente entrenados para habilidades generalizadas de robots, luego afínelos e impleméntelos en diversas encarnaciones y entornos.

Empezar a usar GR00T 1.7
GR00T 1.7 es el último modelo abierto de VLA de la familia GR00T, con un backend de Cosmos y una licencia comercial. El modelo de 3000 millones de parámetros está disponible en GitHub y Hugging Face.

Orquestar con IA de vanguardia
Utilice modelos de IA de vanguardia como GPT-6 Astra para descomponer objetivos complejos en pasos practicables, con GR00T traduciendo esos planes en acciones de robots.

Ejecutar GR00T 1.7 en Jetson Thor
Utilice la guía de implementación de Jetson Thor para la configuración de Docker y la inferencia acelerada de GR00T 1.7 con cuantificación de TensorRT™ NVFP4 a 25 Hz.

Utilizar GR00T en LeRobot
GR00T 1.7 está disponible en LeRobot, lo que simplifica el entrenamiento, el ajuste fino y la implementación de modelos en una amplia gama de robots y tareas.
Ecosistema
Ecosistema de robótica humanoide
NVIDIA crea plataformas, modelos fundacionales, bibliotecas de aceleración y diseños para acelerar el ecosistema de desarrolladores humanoides del mundo.


Próximos pasos
¿Está listo para crear con Isaac GR00T?
Empiece con el último modelo abierto GR00T y luego adáptelo a su robot, tarea y entorno.
Explorar el código
Acceda a código de modelos, scripts de ajuste fino, ejemplos de inferencia, orientación de evaluación y contribuciones de la comunidad.
Siga el flujo de trabajo de extremo a extremo
Siga el flujo de trabajo completo y modular desde la configuración de simulación y la creación de datos hasta el entrenamiento de políticas, la evaluación y la preparación para la implementación.
Preguntas frecuentes
NVIDIA Isaac GR00T es una plataforma de referencia abierta para robots humanoides de propósito general. Reúne datos abiertos y canalizaciones, modelos fundacionales de robots, marcos de simulación, middleware, bibliotecas de tiempo de ejecución aceleradas y Jetson Thor para la inferencia y el control en tiempo real.
Los modelos GR00T toman vistas de cámara a bordo, una instrucción de lenguaje natural y el estado actual del robot como entrada. La política predice partes de acciones continuas de robots, lo que ayuda a producir un comportamiento de manipulación coordinado y fluido.
Los modelos GR00T aprenden a partir de una combinación diversa de vídeos humanos a escala de internet, datos de teleoperación de robots reales y datos sintéticos generados en simulación. Esta combinación aporta conocimiento sobre el mundo, anclaje a la realidad física y una cobertura de tareas escalable.
Sí. Los desarrolladores pueden realizar un postentrenamiento de GR00T con un conjunto específico de demostraciones reales o sintéticas para una encarnación, tarea o entorno específicos, mientras conservan las amplias capacidades aprendidas durante el preentrenamiento.
GR00T ofrece un proceso repetible que va desde los datos hasta la implementación: configurar un entorno de simulación, capturar demostraciones, entrenar o posentrenar sobre una política, evaluarla en simulación e implementarla para la inferencia y el control en tiempo real con NVIDIA Jetson Thor.