
NVIDIA Isaac GR00T
Plateformes ouvertes, workflows de développement et modèles pour le développement humanoïde à usage général.
Isaac GR00T Développement d'humanoïdes plus rapide
NVIDIA Isaac™ GR00T offre aux développeurs une pile logicielle ouverte de bout en bout dotée de conceptions de référence, de workflows de développement et des modèle de fondation pour accélérer le développement et le déploiement de politiques robotiques à usage général.
Plateforme de référence GR00T
Plateforme Full-Stack couvrant le matériel robotique, des capacités de calcul embarqué et un logiciel système, intégrée aux workflows et aux modèles GR00T.
Workflows de référence GR00T
Workflows de simulation et réels, ouverts et validés, qui unifient chaque étape du pipeline pour un développement plus rapide des humanoïdes de bout en bout.
Modèles GR00T
Modèles de fondation ouverts et à usage général pour le raisonnement et le comportement humanoïdes, adaptables aux incarnations et aux tâches grâce au réglage fin.
Vidéo Développement de robots humanoïdes de bout en bout
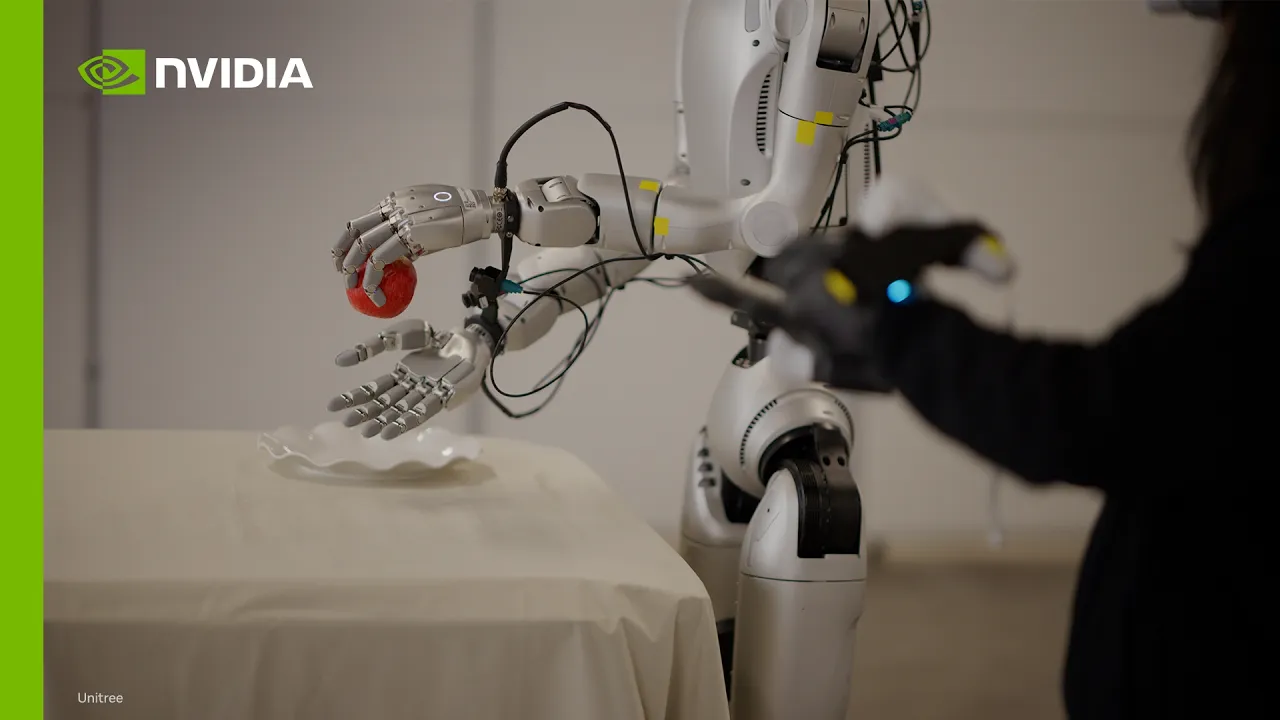
Découvrez comment Isaac GR00T regroupe l'ensemble du pipeline de développement, ce qui aide les développeurs à passer plus rapidement de la collecte de données à l'entraînement et à l'évaluation des politiques, jusqu'au déploiement sur des robots réels.
Plateforme de référence Isaac GR00T
Exploitez une plateforme Full-Stack ouverte et accélérée par NVIDIA avec des frameworks de simulation, des pipelines de génération de données, des bibliothèques d'entraînement, des modèles ouverts et les capacités de calcul embarqué de NVIDIA Jetson Thor.
Workflows de référence Isaac GR00T
Suivez un itinéraire entièrement ouvert, validé et reproductible, de la collecte de données et de l'entraînement des politiques à l'évaluation et au déploiement sur les robots physiques. Utilisez le logiciel NVIDIA, vos propres outils ou une combinaison des deux.


Capturez des données
Capturez des démonstrations de haute qualité grâce à la téléopération en simulation ou sur un robot physique, puis convertissez les données pour le post-entraînement GR00T.

Entraînez et évaluez les politiques
Post-entraînez les modèles GR00T avec des démonstrations réelles ou simulées, puis évaluez la politique dans Isaac Lab-Arena avant le déploiement.

Déployez sur le robot
Exportez la politique entraînée et déployez-la sur Jetson Thor™ pour une inférence et un contrôle en temps réel sur l'appareil.
Gamme de modèles Isaac GR00T
Commencez avec des modèles de fondation GR00T pré-entraînés pour les compétences robotiques généralisées, puis affinez-les et déployez-les sur divers incarnations et environnements.

Commencez avec GR00T 1.7
GR00T 1.7 est le dernier modèle VLA ouvert de la gamme GR00T, doté d'un backend Cosmos et d'une licence commerciale. Ce modèle à 3 milliards de paramètres est disponible sur GitHub et Hugging Face.

Orchestrez avec l'IA de pointe
Utilisez des modèles d'IA de pointe tels que GPT-6 Astra pour décomposer des objectifs complexes en étapes actionnables, GR00T traduisant ces plans en actions pour les robots.

Exécutez GR00T 1.7 sur Jetson Thor
Utilisez le guide de déploiement de Jetson Thor pour la configuration de Docker et l'inférence GR00T 1.7 accélérée avec la quantification TensorRT™ NVFP4 à 25 Hz.

Utilisez GR00T sur LeRobot
GR00T 1.7 est disponible sur LeRobot, ce qui rationalise l'entraînement des modèles, le réglage fin et le déploiement sur une large gamme de robots et de tâches.
Écosystème
Écosystème de robotique humanoïde
NVIDIA conçoit des plateformes, des modèles de fondation, des bibliothèques d'accélération et des plans directeurs pour accélérer l'écosystème mondial de développeurs humanoïdes.


Étapes suivantes
Prêt à créer avec Isaac GR00T ?
Commencez avec le dernier modèle GR00T ouvert, puis adaptez-le à votre robot, à votre tâche et à votre environnement.
Découvrez le code
Accédez au code de modèles, aux scripts de réglage fin, aux exemples d'inférence, aux conseils d'évaluation et aux contributions de la communauté.
Suivez le workflow de bout en bout
Suivez le workflow complet et modulaire, depuis la configuration de la simulation et la création de données jusqu'à l'entraînement des politiques, à l'évaluation et à l'état de préparation du déploiement.
Foire aux questions
NVIDIA Isaac GR00T est une plateforme de référence ouverte pour les robots humanoïdes à usage général. Elle combine des données et des pipelines ouverts, des modèles de fondation de robots, des frameworks de simulation, des middleware, des bibliothèques d'exécution accélérées et Jetson Thor pour l'inférence et le contrôle en temps réel.
Les modèles GR00T prennent les vues de caméras embarquées, les instructions en langage naturel et l'état actuel du robot comme entrées de données. La politique prédit des sections d'actions continues de robots, contribuant à produire un comportement de manipulation coordonné et fluide.
Les modèles GR00T apprennent à partir d'un mélange diversifié de vidéos humaines à l'échelle d'Internet, de données réelles de téléopération de robots et de données synthétiques générées par simulation. Ce mélange fournit des connaissances mondiales, un ancrage physique et une couverture de tâches évolutive.
Oui. Les développeurs peuvent post-entraîner GR00T avec un ensemble ciblé de démonstrations réelles ou synthétiques pour une incarnation, une tâche ou un environnement spécifique tout en conservant les larges capacités apprises lors du pré-entraînement.
GR00T fournit un itinéraire reproductible des données au déploiement : configurez un environnement de simulation, capturez des démonstrations, entraînez ou post-entraînez une politique, évaluez-la dans la simulation et déployez-la pour une inférence et un contrôle en temps réel avec NVIDIA Jetson Thor.