
NVIDIA Isaac GR00T
Offene Plattformen, Entwicklungs-Workflows und Modelle für die universelle humanoide Entwicklung.
Isaac GR00T Schnellere humanoide Entwicklung
NVIDIA Isaac™ GR00T bietet Entwicklern einen offenen, End-to-End-Software-Stack mit Referenzdesigns, Entwicklungs-Workflows und Foundation-Modellen, um die Entwicklung und Bereitstellung von allgemeinen Steuerungsregeln für Roboter zu beschleunigen.
GR00T Referenzplattform
Eine Full-Stack-Plattform, die Roboterhardware, Onboard-Rechenleistung und Systemsoftware umfasst, die in GR00T-Workflows und Modelle integriert ist.
GR00T Referenz-Workflows
Offene, validierte Simulationen und reale Workflows, die jede Phase der Pipeline für eine schnellere End-to-End-Entwicklung von Humanoiden vereinen.
GR00T-Modelle
Offene, universelle Foundation-Modelle für humanoides logisches Denken und Verhalten, anpassbar über verschiedene Ausführungsformen und Aufgaben durch Feintuning.
Video End-to-End-Entwicklung von humanoiden Robotern
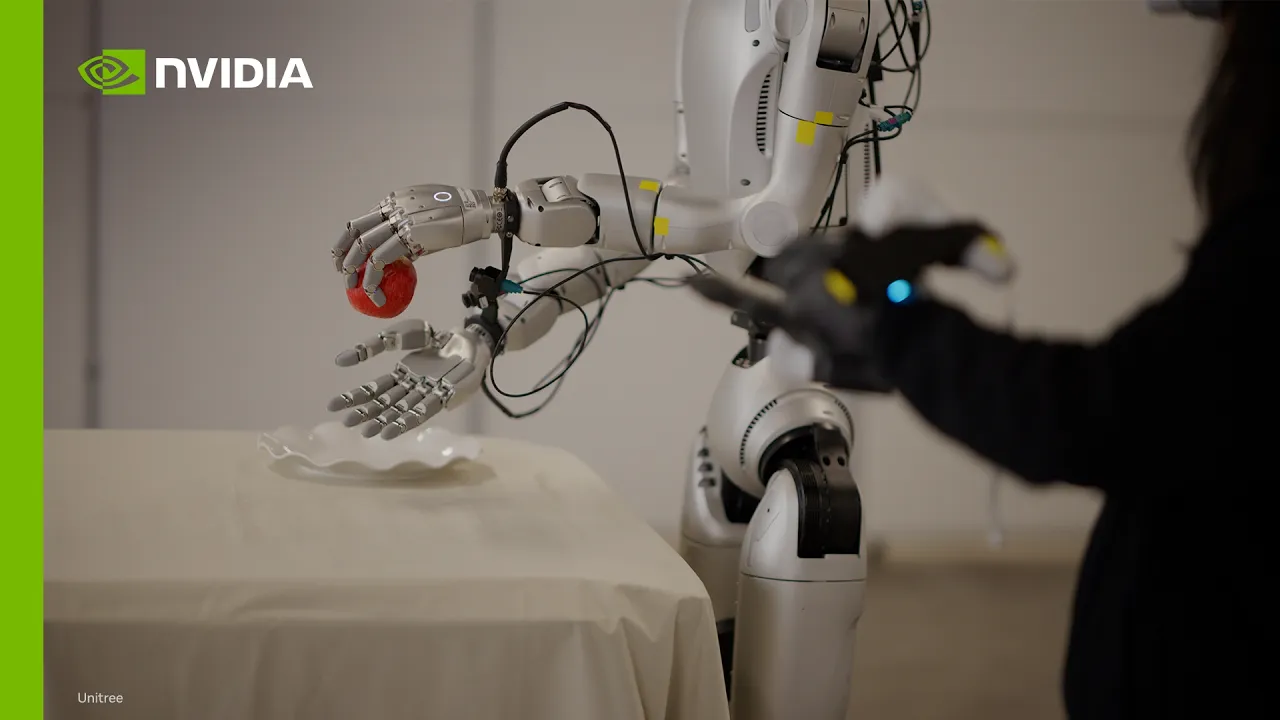
Erfahren Sie, wie Isaac GR00T die vollständige Entwicklungspipeline zusammenführt und Entwicklern dabei hilft, schneller von der Datenerfassung über das Training und die Bewertung von Richtlinien bis hin zur Bereitstellung auf realen Robotern zu gehen.
Isaac GR00T Referenzplattform
Bauen Sie auf einer offenen, NVIDIA-beschleunigten Plattform mit Simulationsframeworks, Datengenerierungspipelines, Trainingsbibliotheken, offenen Modellen und NVIDIA Jetson Thor Onboard-Rechenleistung auf.
Isaac GR00T-Referenz-Workflows
Folgen Sie einem vollständig offenen, validierten und reproduzierbaren Weg von der Datenerfassung und dem Richtlinientraining bis hin zur Evaluierung und Bereitstellung auf physischen Robotern. Nutzen Sie die NVIDIA-Software, Ihre eigenen Tools oder eine Kombination aus beidem.


Daten erfassen
Erfassen Sie hochwertige Demonstrationen durch Teleoperation in der Simulation oder auf einem physischen Roboter und konvertieren Sie dann die Daten für das GR00T-Nachtrainieren.

Trainieren und bewerten Sie Richtlinien
Trainieren Sie GR00T-Modelle mit realen oder simulierten Demonstrationen nach, und bewerten Sie dann die Richtlinie in Isaac Lab-Arena vor der Bereitstellung.

Bereitstellung auf dem Roboter
Exportieren Sie die trainierte Richtlinie und stellen Sie sie auf Jetson Thor bereit, um Inferenz und Steuerung in Echtzeit auf dem Gerät zu erhalten.
Isaac GR00T-Modellfamilie
Beginnen Sie mit vortrainierten GR00T-Foundation-Modellen für generalisierte Roboter-Fähigkeiten, optimieren Sie sie dann und stellen Sie sie in verschiedenen Ausprägungen und Umgebungen bereit.

Erste Schritte mit GR00T 1.7
GR00T 1.7 ist das neueste offene VLA-Modell in der GR00T-Familie, mit einem Cosmos-Backend und einer kommerziellen Lizenz. Das Modell mit 3 Milliarden Parametern ist auf GitHub und Hugging Face verfügbar.

Orchestrieren mit Frontier AI
Nutzen Sie Frontier-KI-Modelle wie GPT-6 Astra, um komplexe Ziele in umsetzbare Schritte zu zerlegen, wobei GR00T diese Pläne in Roboter-Aktionen umsetzt.

Führen Sie GR00T 1.7 auf Jetson Thor aus
Nutzen Sie den Jetson Thor-Bereitstellungsleitfaden für die Docker-Einrichtung und beschleunigte GR00T 1.7-Inferenz mit TensorRT™ NVFP4-Quantisierung bei 25 Hz.

GR00T auf LeRobot verwenden
GR00T 1.7 ist auf LeRobot verfügbar und optimiert das Modelltraining, die Feinabstimmung und die Bereitstellung für eine Vielzahl von Robotern und Aufgaben.
Ökosystem
Ökosystem für humanoide Robotik
NVIDIA entwickelt Plattformen, Foundation-Modelle, Beschleunigungsbibliotheken und Blueprints, um das weltweite Ökosystem der humanoiden Entwickler zu beschleunigen.


Nächste Schritte
Sind Sie bereit, mit Isaac GR00T zu entwickeln?
Beginnen Sie mit dem neuesten offenen GR00T-Modell und passen Sie es dann an Ihren Roboter, Ihre Aufgabe und Ihre Umgebung an.
Entdecken Sie den Code
Greifen Sie auf Modellcode, Feintuning-Skripte, Inferenzbeispiele, Evaluierungsanleitungen und Community-Beiträge zu.
Folgen Sie dem End-to-End-Workflow
Folgen Sie dem vollständigen, modularen Workflow von der Simulationseinrichtung und der Datenerstellung bis hin zum Richtlinientraining, der Evaluierung und der Bereitstellungsbereitschaft.
Häufig gestellte Fragen
NVIDIA Isaac GR00T ist eine offene Referenzplattform für humanoide Allzweck-Roboter. Es vereint offene Daten und Pipelines, Roboter-Foundation-Modelle, Simulationsframeworks, Middleware, beschleunigte Laufzeitbibliotheken und Jetson Thor für Inferenz und Steuerung in Echtzeit.
GR00T-Modelle nehmen Onboard-Kamera-Ansichten, eine Anweisung in natürlicher Sprache und den aktuellen Zustand des Roboters als Eingabe. Die Strategie prognostiziert Blöcke aus aufeinanderfolgenden Roboteraktionen und trägt dazu bei, ein koordiniertes und reibungsloses Manipulationsverhalten zu erzeugen.
GR00T-Modelle lernen aus einer vielfältigen Mischung aus menschlichem Video im Internet-Maßstab, realen Roboter-Teleoperation-Daten und synthetischen Daten, die in der Simulation generiert werden. Dieser Mix bietet Weltwissen, physisches Grounding und skalierbare Aufgabenabdeckung.
Ja. Entwickler können GR00T mit einer fokussierten Reihe realer oder synthetischer Demonstrationen für ein bestimmtes Embodiment, eine Aufgabe oder eine Umgebung nachtrainieren und gleichzeitig die während des Pre-Trainings erlernten allgemeinen Funktionen beibehalten.
GR00T bietet einen wiederholbaren Weg von den Daten bis zur Bereitstellung: Richten Sie eine Simulationsumgebung ein, erfassen Sie Demonstrationen, trainieren oder nachtrainieren Sie eine Richtlinie, bewerten Sie sie in der Simulation und stellen Sie sie für Inferenz und Steuerung in Echtzeit mit NVIDIA Jetson Thor bereit.