
Isaac GR00T 人形機器人開發更快
NVIDIA Isaac™ GR00T 為開發人員提供開放式端到端軟體堆疊,隨附參考設計、開發工作流程與基礎模型,加速通用機器人策略開發與部署。
GR00T 參考平台
這款完整堆疊平台涵蓋機器人硬體、機載算力與系統軟體,整合 GR00T 工作流程與模型。
GR00T 參考工作流程
經驗證的開放式模擬與實際工作流程,整合流程的每個階段,加速端到端人形機器人開發。
GR00T 模型
人形機器人推理與行為適用的開放式通用基礎模型,透過微調便可適應各種機器人形態與任務。
影片 端到端人形機器人開發
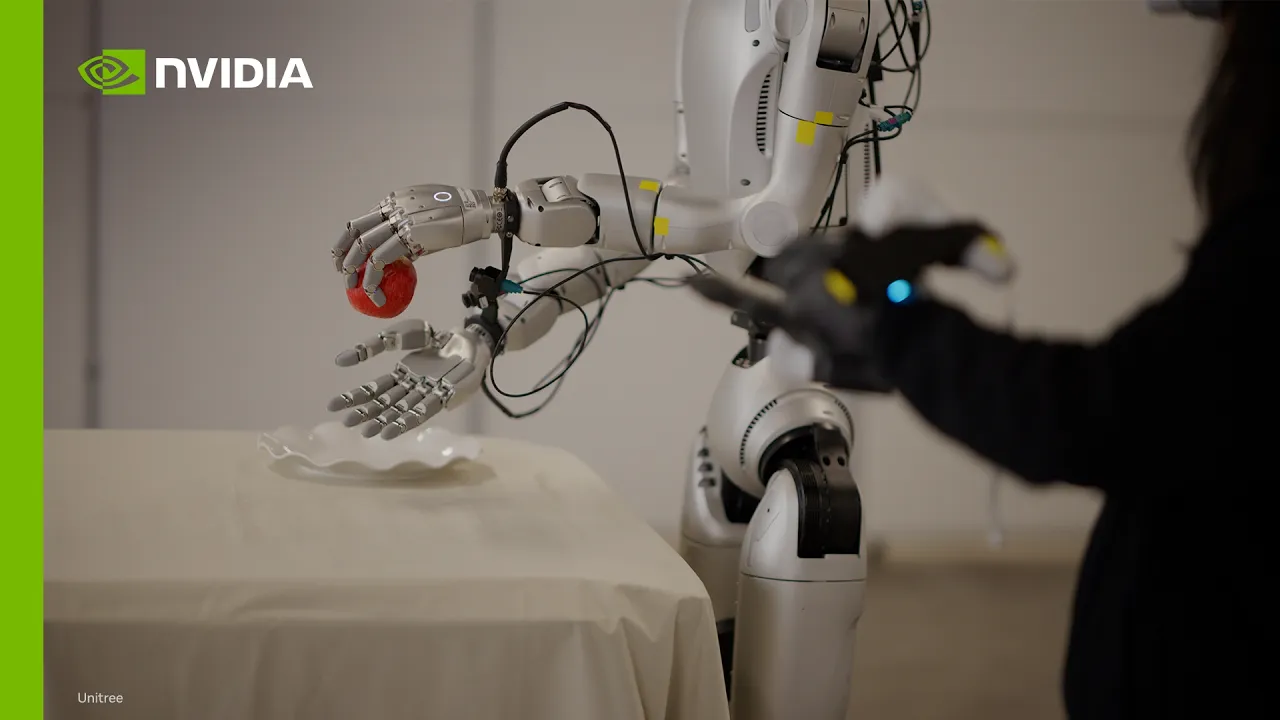
瞭解 Isaac GR00T 如何整合完整的開發流程,協助開發人員加速推進資料蒐集、訓練、評估政策,然後部署至真實的機器人。
Isaac GR00T 參考平台
建置於開放式完整堆疊的 NVIDIA 加速平台,採用模擬框架、資料生成管線、訓練函式庫、開放模型,內建 NVIDIA Jetson Thor 算力。
Isaac GR00T 參考工作流程
遵循完全開放、經驗證且可重現的路徑,涵蓋資料蒐集、政策訓練、評估,以及在物理機器人部署的環節。使用 NVIDIA 軟體、自己的工具,或兩者並用。


擷取資料
先在模擬環境或物理機器人進行遠端操作,擷取高品質示範,然後轉換資料供 GR00T 後期訓練使用。

訓練與評估政策
透過實際或模擬示範進行 GR00T 模型後期訓練,先在 Isaac Lab-Arena 評估策略再部署。

在機器人部署
匯出完成訓練的政策,然後部署於 Jetson Thor™,實現即時裝置端推論與控制。
Isaac GR00T 模型系列
從通用機器人技能適用的預先訓練 GR00T 基礎模型開始,經過微調後部署於不同機器人形態與環境。

開始使用 GR00T 1.7
GR00T 1.7 是 GR00T 系列最新的開放式 VLA 模型,隨附 Cosmos 後端與商業授權。GitHub 與 Hugging Face 已上架 30 億參數模型。

以尖端 AI 統籌調度
使用 GPT-6 Astra 等尖端 AI 模型,將複雜目標分解為可採取行動的步驟,再由 GR00T 將這些計畫轉化為機器人動作。

在 Jetson Thor 執行 GR00T 1.7
使用 Jetson Thor 部署指南完成 Docker 環境設定,以及透過 TensorRT™ NVFP4 量化加速的 GR00T 1.7 推論,頻率為 25 Hz。

在 LeRobot 使用 GR00T
GR00T 1.7 在 LeRobot 提供,精簡在各種機器人與任務的模型訓練、微調與部署工作。
生態系統
人形機器人生態系
NVIDIA 打造平台、基礎模型、加速函式庫與藍圖,以加速全球人形機器人開發人員生態系。


探索最新的 Isaac GR00T 資源
-
部落格文章
-
議程
-
開發人員案例
後續步驟
準備好使用 Isaac GR00T 打造了嗎?
先從最新的開放式 GR00T 模型著手,然後配合機器人、任務與環境調整。
探索程式碼
存取模型程式碼、微調指令碼、推論範例、評估指引與社群貢獻。
遵循端到端工作流程
遵循完整模組化工作流程,環節包括模擬設定與資料建立,以及政策訓練、評估與部署就緒。
常見問題
NVIDIA Isaac GR00T 是適用於通用人形機器人的開放式參考平台。它整合了開放式資料與流程、機器人基礎模型、模擬框架、中介軟體、加速的執行階段函式庫,以及 Jetson Thor,實現即時推論與控制。
GR00T 模型將機載攝影機視圖、自然語言指令,以及機器人的當前狀態當成輸入內容。該策略可預測連續機器人動作的片段,協助形成協調流暢的操作行為。
GR00T 模型透過多式各樣網路規模人類影片、真實機器人遙控操作資料,以及模擬環境生成的合成資料學習。這種混合模式提供世界知識、物理世界連結,以及可擴充的任務涵蓋範圍。
是。開發人員能針對特定機器人形態、任務或環境,透過目標精確的真實或合成示範組合,對 GR00T 進行後期訓練,同時保留在預先訓練過程學到的廣泛功能。
GR00T 提供可重複執行路徑,涵蓋資料到部署環節:設定模擬環境、擷取示範資料、訓練或後期訓練政策、在模擬環境評估政策,以及透過 NVIDIA Jetson Thor 部署,實現即時推論與控制。