
Isaac GR00T ヒューマノイド開発の高速化
NVIDIA Isaac™ GR00T は、リファレンス デザイン、開発ワークフロー、基盤モデルを備えたオープンなエンドツーエンドのソフトウェア スタックを開発者に提供し、汎用ロボットポリシーの開発とデプロイを高速化します。
GR00T リファレンス プラットフォーム
ロボット ハードウェア、オンボード コンピューティング、システム ソフトウェアに及ぶフルスタック プラットフォームであり、GR00T のワークフローとモデルが統合されています。
GR00T リファレンス ワークフロー
エンドツーエンドのヒューマノイド開発を迅速化するため、パイプラインのあらゆる段階を統合する、オープンで検証済みのシミュレーション環境および実環境でのワークフロー。
GR00T モデル
ヒューマノイド推論と動作のためのオープンな汎用基盤モデル。ファインチューニングを通じて、さまざまなロボットの形態やタスクに適応できます。
ビデオ エンドツーエンドのヒューマノイド ロボット開発
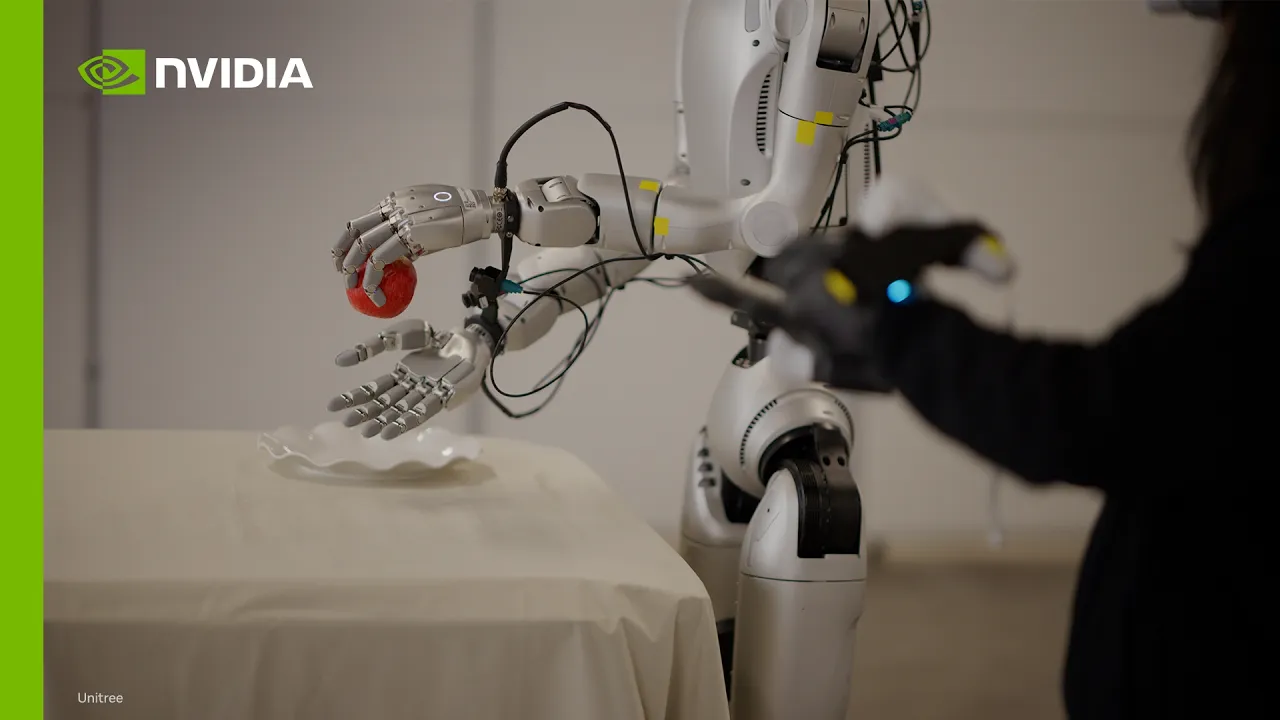
Isaac GR00T が、開発パイプライン全体を統合し、開発者がデータ収集から、トレーニング、ポリシーの評価、そして実際のロボットへのデプロイに至るまで、開発を迅速に進められるよう支援する仕組みをご覧ください。
Isaac GR00T リファレンス プラットフォーム
シミュレーション フレームワーク、データ生成パイプライン、トレーニング ライブラリ、オープンモデル、NVIDIA Jetson Thor のオンボード コンピューティングを備えた、オープンなフルスタック NVIDIA アクセラレーテッド プラットフォームを基盤に構築します。
Isaac GR00T リファレンス ワークフロー
データ収集、ポリシー トレーニングから実機ロボットでの評価とデプロイに至るまで、完全にオープンで検証済みの再現可能な道筋をたどります。 NVIDIA ソフトウェア、独自のツール、またはその両方を組み合わせて使用してください。


データを収集
シミュレーションまたは物理ロボット上で遠隔操作を通じて高品質なデモを収集し、そのデータを変換して、GR00T の追加学習に利用します。

ポリシーのトレーニングと評価
実環境またはシミュレーション環境でのデモを用いて GR00T モデルを追加学習し、デプロイ前に Isaac Lab-Arena でポリシーを評価します。

ロボットへのデプロイ
学習したポリシーをエクスポートし、Jetson Thor™ にデプロイして、リアルタイムのデバイス上での推論と制御を実現します。
Isaac GR00T モデルファミリー
汎用的なロボットスキルを備えた事前学習済みの GR00T 基盤モデルから始め、それらをファインチューニングし、さまざまなロボットの形態や環境にわたってデプロイします。

GR00T 1.7 を始める
GR00T 1.7 は GR00T ファミリーの最新のオープン VLA モデルで、Cosmos バックエンドを採用し、商用ライセンスに対応しています。30億パラメータのモデルは、GitHub と Hugging Face で利用できます。

Frontier AI によるオーケストレーション
GPT-6 Astra などの最先端の AI モデルを活用し、複雑な目標を実行可能なステップに分解します。GR00T は、それらの計画をロボットのアクションに変換します。

Jetson Thor で GR00T 1.7 を実行する
Jetson Thor のデプロイ ガイドを活用して、Docker をセットアップし、TensorRT™ NVFP4 量子化による 25 Hz での高速な GR00T 1.7 推論を実現します。

LeRobot で GR00T を使用
GR00T 1.7 は LeRobot で利用可能になり、幅広いロボットやタスクにわたるモデルのトレーニング、ファインチューニング、デプロイを効率化します。
エコシステム
ヒューマノイド ロボティクス エコシステム
NVIDIA は、プラットフォーム、基盤モデル、アクセラレーション ライブラリ、ブループリントを構築し、世界中のヒューマノイド開発者のエコシステムの発展を加速します。


最新の Isaac GR00T リソースを見る
-
ブログ
-
セッション
-
開発者ストーリー
次のステップ
Isaac GR00T で構築する準備はできていますか?
最新のオープンな GR00T モデルから始め、ロボット、タスク、環境に合わせて調整します。
コードの詳細を見る
モデルコード、ファインチューニング スクリプト、推論の例、評価ガイダンス、およびコミュニティによる貢献にアクセス
エンドツーエンドのワークフローをたどる
シミュレーションのセットアップとデータ作成から、ポリシーのトレーニング、評価、デプロイの準備に至るまでの、一連のモジュール式ワークフローをたどる
よくある質問
NVIDIA Isaac GR00T は、汎用ヒューマノイド ロボット向けのオープンなリファレンス プラットフォームです。 オープンデータとパイプライン、ロボット基盤モデル、シミュレーション フレームワーク、ミドルウェア、アクセラレーテッド ランタイム ライブラリ、Jetson Thor を統合し、リアルタイムの推論と制御を実現します。
GR00Tモデルは、オンボードカメラの映像、自然言語の命令、そしてロボットの現在の状態を入力として取り込みます。ポリシーは、連続するロボットの動作のチャンクを予測し、協調的で滑らかな操作動作の実現を支援します。
GR00T モデルは、インターネット規模の人間動画、実際のロボットの遠隔操作データ、シミュレーションで生成された合成データの多様な組み合わせから学習します。この組み合わせは、世界に関する知識、物理世界に根差した理解、そしてスケーラブルなタスク対応をもたらします。
はい。開発者は、特定のロボット形態、タスク、または環境に特化した実際のデモンストレーションや合成デモンストレーションの一式を使用して GR00T を事後学習させることができ、事前学習で習得した幅広い能力を維持できます。
GR00T は、データからデプロイに至るまで、再現可能な一連の手順を提供します。シミュレーション環境をセットアップし、デモを収集し、ポリシーのトレーニングまたは事後学習を行い、シミュレーションで評価した後、NVIDIA Jetson Thor にデプロイしてリアルタイムの推論と制御を実現します。